Pick and Place: warum dieser Begriff zwei völlig verschiedene Welten beschreibt
Wenn mir jemand sagt, er arbeite „im Pick and Place", frage ich inzwischen immer nach: Leiterplatte oder Kiste? Denn hinter demselben englischen Begriff stecken zwei Branchen, die kaum etwas gemeinsam haben. Die eine platziert Bauteile mit einer Wiederholgenauigkeit von wenigen Mikrometern auf einem PCB. Die andere hebt Kartons vom Palettenstapel und setzt sie auf ein Förderband.
Beide heißen Pick and Place. Beide werden automatisiert. Und beide haben völlig unterschiedliche Preis-, Geschwindigkeits- und Fehlerlogiken. Genau daran scheitern die meisten Einkaufsentscheidungen, die ich in den letzten Jahren begleiten durfte.
Wichtige Erkenntnisse
- „Pick and Place" bezeichnet sowohl SMD-Bestückungsautomaten als auch Roboterzellen zum Umsetzen beliebiger Objekte.
- Die Auswahl des Kinematiktyps (SCARA, Delta, Portal, 6-Achser) entscheidet mehr über Ihren Durchsatz als die Marke.
- Bildverarbeitung ist bei SMD längst Standard, beim Bin Picking noch der schwierigste Teil.
- Ohne klare Teilegeometrie und Lageerkennung nützt Ihnen der schnellste Roboter nichts.
- Der ROI hängt fast immer an der Taktzeit des langsamsten Teils der Kette, nicht am Roboter selbst.
Was ein Pick-and-Place-System eigentlich ausmacht
Zerlegen wir es in seine Bestandteile. Ein Pick-and-Place-System besteht immer aus vier Elementen: einer Bewegungseinheit, einem Greifer oder einer Vakuumdüse, einer Sensorik zur Lagebestimmung und einer Steuerung, die alles synchronisiert.
Das klingt banal. Ist es aber nicht.
Der Grund: Jedes dieser vier Elemente hat eine eigene Fehlertoleranz, und diese Toleranzen addieren sich. Wenn Ihr Roboter eine Wiederholgenauigkeit von ±0,02 mm hat, Ihr Greifer das Bauteil aber um 0,3 mm versetzt aufnimmt, ist die Präzision des Roboters völlig irrelevant. Das habe ich in einem Projekt bei einem Zulieferer für Steckverbinder erlebt: Der 6-Achser war tadellos, aber der pneumatische Greifer hatte zu viel Spiel, und die Ausschussquote lag bei 4 %. Nach dem Wechsel auf einen servoelektrischen Greifer fiel sie auf unter 0,5 %.
Greifer oder Vakuum — die unterschätzte Entscheidung
Vakuum ist schnell, günstig und funktioniert bei flachen, glatten, nicht-porösen Teilen hervorragend. Sobald das Objekt Löcher, eine raue Oberfläche oder eine ungewöhnliche Form hat, wird es mühsam. Dann brauchen Sie mechanische Greifer, und die werden schnell komplex: Zwei-Backen, Drei-Backen, Winkelgreifer, magnetisch, Nadelgreifer für Textilien.
Mein Rat aus der Praxis: Testen Sie den Greifer, bevor Sie den Roboter kaufen. Nicht umgekehrt. Ich habe zu oft gesehen, dass zuerst ein Roboter beschafft und danach verzweifelt nach einem passenden Greifer gesucht wurde.
Pick and Place SMD: die Welt der Leiterplatten
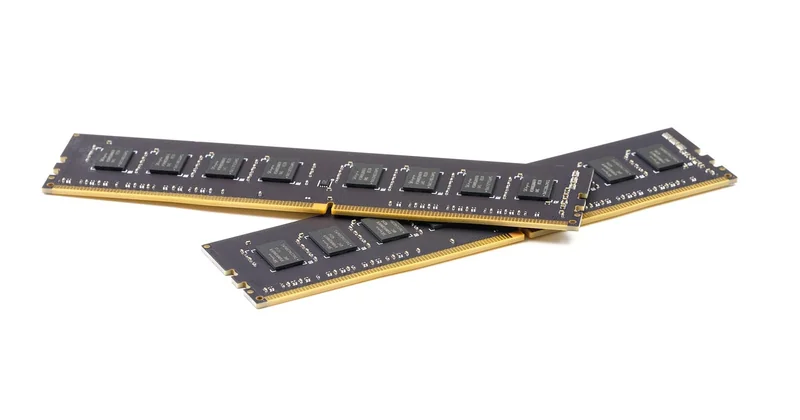
Hier wird es technisch, und genau hier klaffen die größten Lücken im allgemeinen Verständnis. Eine SMD-Bestückungsmaschine ist kein Roboterarm. Sie ist ein Portal- oder Revolversystem, das Bauteile aus Gurtfeeds (Tape-and-Reel), Stangenmagazinen oder Matrix-Trays aufnimmt und auf eine Leiterplatte setzt.
Die Kennzahlen, auf die es ankommt:
- Bestückungsleistung in Bauteilen pro Stunde. Bei modernen Chip-Shootern liegt sie heute im Bereich von mehreren zehntausend bis über 100.000 CPH (Components per Hour) — abhängig von Bauteilgröße, Anzahl der Bestückköpfe und ob Sie lineare oder rotative Kopftechnik einsetzen.
- Platziergenauigkeit in Mikrometern. Für 0402- oder 0201-Bauteile brauchen Sie Wiederholgenauigkeiten im Bereich weniger Mikrometer. Für grobe Steckverbinder reichen 50 µm.
- Feeder-Kapazität: Hunderte Positionen auf einem einzigen Automaten sind keine Seltenheit.
Und dann ist da die Kennzahl, die niemand nennt: die Rüstzeit. Wenn Sie zwischen zwei Aufträgen eine Stunde lang Feeder umbauen, nützt Ihnen die beste CPH-Zahl nichts. Für kleine Losgrößen ist das der eigentliche Kostenfaktor.
CMS oder THT — was gehört in welche Maschine?
Bestückungsautomaten verarbeiten CMS-Bauteile. Durchsteckbauteile (THT) werden klassischerweise von Hand oder mit Wellenlöt- bzw. Selektivlötverfahren platziert. Es gibt hybride Bestückungsautomaten, die beides können, aber die sind rar und teuer. Wenn jemand behauptet, eine Maschine bestücke „alles", sollten Sie genau nachfragen.
Pick-and-Place-Roboter mit Kamera: warum die Bildverarbeitung alles verändert
Ohne Kamera muss eine Pick-and-Place-Zelle deterministisch arbeiten: Jedes Teil liegt immer an derselben Stelle in derselben Orientierung. Das funktioniert in der Massenfertigung. In der flexiblen Fertigung ist es unmöglich.
Sobald eine Kamera dazukommt, verschiebt sich das Problem. Der Roboter kann beliebig liegende Objekte greifen — vorausgesetzt, die Software erkennt sie. Und das ist die eigentliche Baustelle.
| Kinematik | Typischer Einsatz | Stärke | Grenze |
|---|---|---|---|
| Portal (kartesisch) | SMD-Bestückung, großformatige Teile | Hohe Genauigkeit, großer Arbeitsraum | Langsam, viel Stellfläche |
| SCARA | Montage, kleine bis mittlere Teile | Schnell in der horizontalen Ebene, kompakt | Begrenzte Z-Achse, keine komplexen Orientierungen |
| Delta | Verpackung, Lebensmittel, Leichtteile | Extrem schnell, sehr kurze Zyklen | Wenig Nutzlast, kleiner Arbeitsraum |
| 6-Achser | Flexible Zellen, schwere Teile | Beliebige Orientierung, hohe Nutzlast | Langsamer, teurer, komplexer zu programmieren |
In meinem eigenen Umfeld habe ich für eine Verpackungsanwendung zunächst auf einen 6-Achser gesetzt — aus Bequemlichkeit, weil das Modell schon im Haus war. Der Delta hätte dasselbe mit dreifacher Taktfrequenz geschafft. Das war eine Lehre.
Bin picking: die Königsdisziplin
Bin picking bedeutet: Greifen aus einer ungeordneten Kiste. Also genau die Situation, in der nichts mehr vorhersehbar ist — Teile überlappen, verhaken, liegen auf dem Kopf. Das ist der Punkt, an dem klassische Bildverarbeitung an ihre Grenzen stößt und moderne 3D-Sensorik mit Machine-Learning-Verfahren ins Spiel kommt.
Was viele unterschätzen: Es reicht nicht, die Position eines Teils zu erkennen. Die Software muss auch entscheiden, welches Teil als nächstes gegriffen wird, damit der Greifer nicht bereits gegriffene Teile wieder umstößt oder im Kistenrand hängen bleibt. Diese Greifreihenfolgeplanung ist der eigentliche Knackpunkt. Ein Anbieter, der nur „3D-Kamera plus Roboter" anbietet, hat in der Regel die halbe Antwort.
Wann lohnt sich Bin Picking überhaupt?
Meine Faustregel: Wenn Sie mehr als zwei verschiedene Teiletypen in wechselnder Menge aus Behältern greifen müssen und die Taktzeit unter fünf Sekunden pro Griff liegen soll, ist eine starre Vereinzelungsanlage oft die günstigere und robustere Lösung. Klingt unsexy. Funktioniert aber.
So wählen Sie das richtige System — ohne sich zu verzetteln
- Definieren Sie zuerst das Teilespektrum. Größe, Gewicht, Oberfläche, das schwankt oft stärker, als Sie glauben.
- Messen Sie die Taktzeit, die Sie wirklich brauchen — nicht die, die der schnellste Anbieter verspricht.
- Kalkulieren Sie die Rüstzeit mit ein. Sie frisst mehr Budget als der Roboter selbst.
- Prüfen Sie die Greiferbarkeit in einem realen Versuch, nicht in einem Datenblatt.
- Rechnen Sie den ROI über drei Jahre, nicht über drei Monate.
Der Fehler, den ich am häufigsten sehe: Man kauft die Kinematik nach Preisschild und nicht nach Teilanforderung. Am Ende steht eine Zelle, die technisch funktioniert und wirtschaftlich nicht.
Warum der ROI so oft scheitert
Weil die Rechnung nicht aufgeht, sobald ein einziger Schritt im Prozess langsamer ist als der Roboter. Ein Bestückungsautomat mit 80.000 CPH, der von einem Handarbeitsplatz mit drei Sekunden Takt gefüttert wird, ist eine teure Maschine im Leerlauf. Ich habe Anlagen gesehen, die zu 40 % der Schicht stillstanden — nicht wegen Defekt, sondern wegen fehlender Zufuhr.
Was am Ende wirklich zählt
Pick and Place ist kein Produkt, sondern ein Prozess. Ob daraus eine SMD-Bestückungsmaschine, ein SCARA-Montageroboter oder eine Bin-Picking-Zelle wird, entscheiden drei Dinge: die Teilegeometrie, die geforderte Taktzeit und die Frage, ob Ihre Umgebung bereit ist, sich anzupassen.
Und ehrlich: Das schwierigste am Pick and Place ist selten das Greifen. Es ist das Loslassen — im übertragenen Sinn. Wer eine Anlage kauft, ohne seinen eigenen Zufuhrprozess vorher umzubauen, wird den Roboter für die falschen Probleme beschäftigen. Das habe ich selbst teuer gelernt.